Релятивистский эффект в часах приемников ГНСС Текст научной статьи по специальности «Физика»
Рассмотрен эффект гравитационного изменения темпа собственного времени часов ГНСС-приемника. Показана значимость эффекта в сравнении с современным уровнем точности определения поправок часов ГНСС. Обоснована целесообразность учета эффекта в процессе обработки ГНСС-измерений.
Похожие темы научных работ по физике , автор научной работы — Липатников Леонид Алексеевич
Текст научной работы на тему «Релятивистский эффект в часах приемников ГНСС»
РЕЛЯТИВИСТСКИЙ ЭФФЕКТ В ЧАСАХ ПРИЕМНИКОВ ГНСС
Леонид Алексеевич Липатников
Сибирская государственная геодезическая академия, 630108, Россия, г. Новосибирск, ул. Плахотного, 10, аспирант кафедры астрономии и гравиметрии СГГА, тел. 8923-227-89-57, e-mail: Lipatnikov_L@mail.ru
Рассмотрен эффект гравитационного изменения темпа собственного времени часов ГНСС-приемника. Показана значимость эффекта в сравнении с современным уровнем точности определения поправок часов ГНСС. Обоснована целесообразность учета эффекта в процессе обработки ГНСС-измерений.
Ключевые слова: глобальные навигационные спутниковые системы (ГНСС), общая теория относительности (ОТО), потенциал силы тяжести, модель часов приемника, релятивистский эффект.
RELATIVISTIC EFFECT ON GNSS RECIEVER CLOCKS
Leonid A. Lipatnikov
Siberian State Academy of Geodesy, 630108, Russia, Novosibirsk, 10 Plakhotnogo St., postgraduate student, department of astronomy and gravimetry SSGA, tel. 8923-227-89-57, e-mail: Lipatnikov_L@mail.ru
Gravitational time dilation effect on GNSS receiver clock is investigated. Significance of the effect is shown considering modern precision of clock corrections evaluation. Appropriateness of accounting for the effect is proved.
Key words: Global Navigation Satellite Systems (GNSS), general relativity, effective gravitational potential, clock error model, relativistic effect.
Функционирование глобальных навигационных спутниковых систем (ГНСС) невозможно без учета эффектов теории относительности и ввода соответствующих поправок в измерения. К таким поправкам относится релятивистская поправка часов навигационного космического аппарата (НКА), описанная в интерфейсных контрольных документах ГЛОНАСС, GPS и Galileo [1, 2, 3]. Интерфейсные контрольные документы описывают лишь стандартные алгоритмы вычисления поправок. При обработке ГНСС-измерений с максимально высокой точностью требуется учет некоторых дополнительных параметров, ряд которых описан в работах [4, 5].
В настоящее время при обработке ГНСС-измерений не учитывается такой эффект, как отличие темпа собственного времени часов приемников от темпа системного времени ГНСС. Данный эффект считается пренебрежимо малым [4].
Целью данной работы является демонстрация значимости релятивистского эффекта в часах приемников и обоснование необходимости его учета.
Эффект общей теории относительности в часах приемников ГНСС
Современные высокоточные шкалы времени определены с учетом эффектов специальной и общей теории относительности. Системные шкалы времени ГНСС являются реализациями координатного времени, единица которого, секунда СИ, задана на геоиде [1-4]. Для часов, неподвижных относительно поверхности Земли, связь интервалов собственного времени и координатного времени на поверхности геоида задается формулой:
где dt- интервал собственного времени часов;
dt — интервал координатного времени, определенного на геоиде;
W0 — потенциал силы тяжести на геоиде;
W(t) — потенциал силы тяжести на станции ГНСС в текущий момент координатного времени t;
с — скорость света в вакууме.
Формула (1) получена преобразованием исходной формулы [4, формула (27)] и введением обозначений W0, W (t). Далее, обозначим:
Разность между координатным временем и собственным временем часов, выражается следующей формулой:
Dtw = t — t(t) » t0 — t(t0) — ]—Tdt, (3)
где DtW — релятивистская поправка часов приемника в момент координатного времени t ;
t — текущий момент координатного времени;
t(t) — собственное время часов в момент координатного времени t; t0 — начальный момент координатного времени.
Разность потенциалов A W зависит от следующих факторов:
— ортометрической высоты станции над геоидом;
— приливообразующего влияния небесных тел;
— приливной деформации притягивающих масс Земли;
— приливного вертикального смещения станции ГНСС;
— изменения скорости вращения Земли;
— изменения положения оси вращения в теле Земли.
Среднеквадратические ошибки (СКО) определения поправок часов станций Международной службы ГНСС (МГС), публикуемых этой службой, состав-
ляют 0,02-0,06 нс [5], что эквивалентно ошибке измерения топоцентрической дальности до спутника, равной 6-12 мм.
Из перечисленных выше факторов первые два будут рассмотрены более подробно. Остальные факторы, по оценке автора, приводят к расхождению шкал собственного времени часов приемников и координатного времени (системного времени ГНСС) на величины менее 0,01 нс в течение суток и могут считаться незначимыми.
Влияние ортометрической высоты часов приемника ГНСС на темп их собственного времени
Ортометрической высотой называется расстояние между геоидом и данной точкой, отсчитываемое по силовой линии, проходящей через точку:
где Hg — ортометрическая высота точки М (станции ГНСС); dh — элементарное приращение ортометрической высоты; g — ускорение силы тяжести в точке силовой линии;
gm — среднеинтегральное значение ускорения силы тяжести на отрезке силовой линии.
Интеграл в формуле (4) равен разности потенциалов силы тяжести на геоиде и в точке М на поверхности Земли [6]:
Таким образом, постоянная составляющая разности потенциалов на геоиде и на станции ГНСС определяется формулой:
Обусловленная высотой разность потенциалов силы тяжести DWH , как следует из (3) и (6), приводит к постоянному различию темпов координатного (системного) и собственного времени часов приемника порядка 10-16 секунды за секунду на каждый метр высоты:
где DtH — релятивистская поправка часов приемника, обусловленная их высотой над геоидом. При высоте над геоидом HM, равной 1 000 м, за сутки часы
будут уходить относительно шкалы системного времени ГНСС на величину DtH порядка 10 нс, что эквивалентно ошибке в измеряемом расстоянии около 3 м. Эта величина является значимой, поэтому эффект необходимо учитывать при обработке продолжительных (длительностью несколько часов и более) сеансов высокоточных ГНСС-измерений.
Поскольку значения gm , HM зачастую не могут быть определены строго, их заменяют нормальным ускорением силы тяжести ут и нормальной высотой
Dh = to -t(to) + 2 M .(t — to ) . (8)
Расхождения ортометрической и нормальной высот могут варьироваться от нескольких сантиметров на равнинных участках до 2-3 м в горных районах, что может приводить к накоплению неучтенной ошибки часов до 0,03 нс за сутки. Подробно вопрос связи систем высот рассмотрен в работах [6, 7].
Дополнительные трудности будет создавать тот факт, что для учета темпа собственного времени часов приемника необходимо знать именно высоту часов. В процессе ГНСС-измерений определяется положение носителя координат — центра пункта. Разность высот центра пункта и точки установки генератора частоты обычно не известна и может достигать нескольких десятков метров. Поэтому рекомендуется определять разность нормальных высот центра пункта и генератора частоты приемника и включать ее значение в файлы ГНСС-измерений. Для этого целесообразно внести соответствующие изменения в формат RINEX.
В будущем эффект гравитационного замедления собственного времени часов можно будет использовать для определения нормальных высот пунктов по ГНСС-измерениям без применения моделей квазигеоида. При достаточной стабильности генераторов частоты станет возможным прямое определение приращения потенциала силы тяжести между двумя пунктами, и, соответственно, разности нормальных высот. В настоящее время суточная нестабильность передовых моделей генераторов частоты достигает 8,6 х 10 . Согласно [8], такой генератор использовался в эксперименте, в ходе которого по гравитационному изменению частоты с дециметровой погрешностью было определено превышение. C.W. Chou и др. в работе [8] отмечают, что после достижения стабильности часов 10" станет возможным осуществление постоянного мониторинга нормальных высот геодезических пунктов с сантиметровым уровнем точности. В настоящее время нестабильность бортовых генераторов частоты НКА ГНСС, достигающая порядка 10-14-10-13, не позволяет выполнять нивелирование, основанное на эффекте гравитационного замедления времени. Однако активно ведутся работы по созданию высокостабильных бортовых генераторов частоты [9, 10]. Таким образом, в перспективе оценивание гравита-
ционной составляющей поправки часов приемника позволит выполнять спутниковое нивелирование с сантиметровой точностью без применения модели геоида (квазигеоида).
Влияние гравитационного потенциала небесных тел на темп собственного времени часов приемника ГНСС
Гравитационный потенциал в точке установки часов приемника ГНСС создается не только Землей, но и другими небесными телами. Вопрос о том, оказывает ли гравитационное поле Солнца и других небесных тел значимое влияние на темп собственного времени в различных точках поверхности Земли, является спорным и заслуживает подробного рассмотрения.
На рис. 1 представлена система «Земля — притягивающее небесное тело».
Рис. 1. Система двух тел
Разность значений гравитационного потенциала, создаваемого удаленным телом с массой М, на поверхности Земли и в ее центре масс может быть вычислена приближенно по формуле:
где DW — разность значений гравитационного потенциала, создаваемого небесным телом в точке поверхности Земли и в ее центре масс;
G — гравитационная постоянная;
M — масса притягивающего небесного тела;
Р — расстояние между точкой на поверхности Земли и центром притягивающего тела;
r — расстояние между центром масс Земли и центром притягивающего
Если бы разность потенциалов AW была вызвана только гравитационным воздействием Солнца и не компенсировалась движением Земли по орбите, то зависимость AtW в формуле (3) от времени имела бы периодический характер, как показано на рис. 2.
Рис. 2. Модель: суточное изменение поправки часов AtW под действием гравитационного потенциала Солнца в день равноденствия — результат численного интегрирования (3): t — местное среднее солнечное время станции в часах;
AtW — релятивистская поправка часов приемника в наносекундах
Максимальная амплитуда суточных колебаний собственного времени часов относительно координатного времени в рассмотренном примере достигает 5,79 нс, что эквивалентно ошибке в измеряемом расстоянии от спутника до приемника, равной 1,74 м.
Однако в силу принципа эквивалентности изменение темпа времени вблизи Земли может быть вызвано лишь приливообразующей частью гравитационного потенциала небесных тел и не превышает 10-15 [4, 11].
Существует альтернативная точка зрения. В [12] выводы [4, 11] критикуются, приводится ссылка на результаты экспериментального исследования, опирающегося на данные радиоинтерферометрии со сверхдлинной базой [13]. Как утверждается в [12], это исследование подтверждает наличие суточных колебаний темпа собственного времени часов на поверхности Земли, достигающих 3 х 10-10 секунды за секунду. При этом изменение темпа времени имеет обратный знак, то есть на полуденной стороне Земли, согласно [12], часы идут быстрее.
Заметим, что принцип эквивалентности, на который в своих рассуждениях опираются авторы [4, 11], экспериментально подтвержден с относительной погрешностью порядка 10- . На ближайшее будущее запланированы новые эксперименты, которые позволят проверить принцип эквивалентности с относительной погрешностью порядка 10 [14].
В настоящее время оценки поправок наиболее стабильных часов станций МГС, публикуемые этой службой, не отражают значительных суточных колебаний темпа собственного времени часов приемников. На рис. 3 приведен график суточного изменения поправок часов станций USNO, MDVJ по данным МГС [15].
0 2 4 6 8 10 12 14 16 18 20 22 24
Рис. 3. Поправки высокоточных генераторов частоты пунктов MDVJ (ВНИИФТРИ, Россия) и USNO (Морская обсерватория США) по данным МГС на 21.03.2010:
t — время UTC в часах; Dt — поправка часов приемника в наносекундах
На основе сравнения рис. 2 и 3 можно сделать вывод о том, что по данным МГС периодическое изменение темпа собственного времени наиболее точных часов под действием гравитационного поля небесных тел не наблюдается. Это может свидетельствовать либо о незначительности эффекта, либо о некорректности методик оценивания параметров часов, применяемых центрами анализа МГС.
В результате рассмотрения релятивистского эффекта в часах ГНСС-приемника сделан вывод о том, что в модели ГНСС-измерений в качестве отдельного параметра следует выделить релятивистскую составляющую поправки часов приемника. Это позволит повысить адекватность модели измерений и, соответственно, надежность решений, в которых оцениваются параметры часов. Релятивистская составляющая поправки часов может быть предвычислена по формуле (8). Включение релятивистской поправки частоты приемника в число оцениваемых параметров в будущем позволит выполнять спутниковое нивелирование без привлечения модели геоида (квазигеоида).
Рассмотрено влияние гравитационных полей небесных тел на темп собственного времени часов приемников ГНСС. Показано, что данное влияние не проявляется в оценках поправок наиболее стабильных часов МГС.
1. Глобальная навигационная спутниковая система ГЛОНАСС. Интерфейсный контрольный документ. Редакция 5.1. [Электронный ресурс]. — 2008. — Режим доступа: http://aggf.ru/gnss/glon/ikd51ru.pdf — Электрон. дан. — Загл. с экрана.
2. NAVSTAR GPS Space Segment/ Navigation User Interfaces, Interface Specification, IS-GPS-200E [Electronic resource]. — 2010. — Режим доступа: http://www.gps.gov/technical/icwg/IS-GPS-200E.pdf — Электрон. дан. — Англ. — Загл. с экрана.
3. European GNSS Galileo. OS SIS ICD, Issue 1.1 [Electronic resource]. — 2010. — Режим доступа: http://ec.europa.eu/enterprise/policies/satnav/galileo/files/galileo-os-sis-icd-issue1-revision1_en.pdf -Электрон. дан. — Англ. — Загл. с экрана.
4. Ashby N. Relativity in the Global Positioning System [Electronic resource] // Living Reviews in Relativity. — 2003. — Т. 6, № 1. — Режим доступа: http://www.livingreviews.org/lrr-2003-1 -Электрон. дан. — Англ. — Загл. с экрана.
5. Kouba J. A Guide to Using International GNSS Service (IGS) Products [Electronic resource]. —
2009. — Режим доступа: http://www.igs.org/igscb/resource/pubs/UsingIGSProductsVer21.pdf -Электрон. дан. — Англ. — Загл. с экрана.
6. Молоденский М.С. Основные вопросы геодезической гравиметрии // Труды ЦНИИГАиК. — М.: ГУГК, 1945. — Вып. 42. — 107 с.
7. Еремеев В.Ф., Юркина М.И. Теория высот в гравитационном поле Земли. — М.: Недра, 1972. — 143 с.
8. Chou C.W., Hume D.B., Rosenband T., Wineland D.J. Optical Clocks and Relativity [Electronic resource]. — 2010. — Т. 329. — Режим доступа: http://www.sciencemag.org/content/329/ 5999/1630.full — Электрон. дан. — Англ. — Загл. с экрана.
9. Gill P., Margolis H., Curtis A., Klein H., Lea S., Webster S., Whibberley P. Optical Atomic Clocks for Space: Technical Supporting Document [Electronic resource]; NPL. — 2008. -Режим доступа: http://www.npl.co.uk/upload/pdf/atomic_clocks_space.pdf — Электрон. дан. -Англ. — Загл. с экрана.
10. Atomic Clock Ensemble in Space (ACES) [Electronic resource]/European Space Agency. —
2010. — Режим доступа: http://www.esa.int/SPECIALS/HSF_Research/SEMJSK0YDUF_0.html -Электрон. дан. — Англ. — Загл. с экрана.
11. Hoffmann B. Noon-Midnight Red Shift [Electronic resource] // Physical Review. -1961. — Т. 121, № 1. — Режим доступа: http://prola.aps.org/abstract/PR/v121/i1/p337_1 — Электрон. дан. — Англ. — Загл. с экрана.
12. Hatch R.R. Clocks and the Equivalence Principle [Electronic resource] // Foundations of Physics. — 2004. — Т. 34, № 11. — Режим доступа: http://www.springerlink.com/content/ h503n551u713wg72/ — Электрон. дан. — Англ. — Загл. с экрана.
13. Hill, C. M. Timekeeping and the speed of light: new insights from pulsar observations [Text] // Galilean Electrodynamics. — 1995. — Т. 6, № 1. — Англ.
Исполнительная-схема.ру
Инструкция по работе с GNSS/GPS оборудованием
 Основы работы с GPS оборудованием
Ниже приведу краткий набор теоретических знаний, которые помогут при работе с GPS оборудованием. О том что такое GPS, про всякие там спутники, частоты и т.д. – почитаете в интернете. Мы будем заниматься конкретными вещами, необходимыми для успешной съемки.
Виды GPS-Оборудования
- Навигатор туристический. Это все, что встроено в телефоны, навигаторы Garmin и прочие туристические приблуды. Реальная точность таких приборов 5-30 метров. Подходят для поиска дороги, пунктов и т.д. Топографическую съемку такими приборами делать нельзя, но можно использовать для сбора ГИС-данных, где точность 5-30 м допустима.
- Одночастотные (L1) GPS – это приборы, которые работают только по первой базовой частоте. С них начиналась эра GPS-приемников. По факту – работают медленнее, чем другие приборы. Подходят только для измерений по созданию геодезической основы. Работают ими методом «статика». В изысканиях могут использоваться, чтобы привязать наши заложенные репера к пунктам геодезической основы.
- Двухчастотные (L1+L2) – более совершенные приборы. Используются для того же, что и приборы на L1, но работают быстрее и более точнее.
- Двухчастотные с поддержкой RTK – на сегодняшний день одни из самых современных приборов. Позволяют проводить топографическую съемку местности.
Что влияет на качество сигнала GPS?
Понижают качество измерений следующие факторы:
Наличие препятствий вокруг приемника (строений, деревьев). Каждый приемник обычно показывает количество спутников, сигнал от которых он принимает. В теории для работы приемника достаточно 4 общих спутника (общих для базы и ровера).
На практике при числе спутников:
| Число спутников | Действия |
| меньше 6 | Нельзя проводить измерения. Надо дождаться повышения количества спутников или поменять позицию |
| 6-8 | Можно начинать работать, но время измерений желательно увеличить |
| 9 и более | Нормальное количество |
Так что GPS могут хуже работать в лесу, между домами, которые закрывают горизонт прибору и т.д. Также если вы устанавливаете GPS на пункте триангуляции, где сохранилась металлическая пирамида – увеличьте время стояния. Металл над антенной GPS тоже плохо влияет на измерения.
Объекты создающие активные помехи:
Объекты, которые формируют вокруг себя электромагнитное поле – негативно влияют на прием сигналов GPS. К таким объектам относятся линии электропередач, активные радары аэропортов и военных объектов, промышленное электронное мощное оборудование. То есть лучше избегать ставить GPS под линиями электропередач.
Геометрический фактор PDOP
PDOP – это коэффициент, который показывает «насколько хорошо GPS сейчас работается» Это основной параметр, который отображается во многих GPS приборах.
Значения PDOP:
| Значение | Действия |
| 1-3 | Хорошее качество можно работать |
| 3-7 | Удовлетворительное качество, но лучше увеличить время сеанса на 50% |
| 7 и более | Плохое качество. Измерения могут не обрабатываться. |
Режимы работы GPS
«Статика» (STATIC)
Метод статических определений. Наиболее точный из всех методов. Позволяет получить миллиметровую точность. Используется для передачи координат от изветсных пунктов к определяемым пунктам. Минимальный комплект приемников: 2 штуки. Один из приемников называют «база», второй «ровер». Базовый приемник устанавливается над пунктом с известными координатами. Замеряется его высота над точкой и он включается. Затем второй приемник (ровер) устанавливается на объекте над точкой, координаты которой мы хотим узнать. Приемники работают некоторое время. После измерений ровер переставляют на другие определяемые точки и повторяют наблюдения. Потом данные обрабатывают на компьютере и получают координаты определяемых точек. При этом измерения можно вводить в «сеть». Например провести насколько сеансов в разное время с разных пунктов, разными приемниками – свести их в единую сеть на компьютере, обсчитать и уравнять.
Цепочка информации будет выглядеть так:

Тут критически важно знать, что время измерений – это время в течении которого работают оба приемника (совместно). Именно совместная работа приемников с наличием общих спутников потом позволит получить координаты точек. От одной базы может работать множество роверов.
Пример временной записи:
В этом примере всего процесс занял у нас 2 часа (12-14), но полезное время совместных измерений было только 30 минут (12:30 – 13:30). Надо указать, что расстояние между базой и ровером для приемников L1 не должно превышать 20км, а для приемников L2 – до 50 км. Измерения при базисе больше 50 км для приборов L2 проводить можно, но они обрабатываются в специальных программах. Ограничение по расстоянию связано с кривизной земли и наличием общих спутников во время сеанса наблюдений. Однако стоит сказать, что когда я работал в аэрофотосъемке — мы используя специальные программы и приборы типа L2 обрабатывали базисы в 200-300 км. То есть это возможно, но требует дополнительных знаний.
Расчет времени работы в статике:
Каждая модель GPS приемника имеет обычно свои указания по расчету времени работы. Ниже приведу «примерное» время работы исходя из своего опыта. Основные параметры влияющие на время сеанса: количество спутников, расстояние между приемниками и PDOP. Обычно достаточно знать расстояние между приемниками для планирования сеанса.
Расчет времени работы в статике приборами L1:
| Расстояние | Время сеанса |
| 0-5км | 20 мин (лучше 30 мин) |
| 5-10 | 1 час |
| 10-20 | 2 часа |
| 20-… | 3 часа |
Расчет времени работы в статике приборами L2:
Общая формула 10 мин. + 0,5минут на км
Пример: Расстояние базиса 20 км = 10мин+0,5*20мин = 20мин
2й вариант (более точный)
| Количествово спутников | Формула |
| 10 | 10мин+2мин/км |
| 8 | 10мин+5мин/км |
| 6 | 10мин+10мин/км |
Есть основное правило:
— Если все хорошо и до пункта менее 10 км – стоим 30 минут
— Если что-то не так – стоим 1..2..3 часа
Режим работы «Стой-иди» ( STOP&GO)
Режим очень похож на статику с той лишь разницей, что ровер стоит над каждой точкой около 3-х минут и перемещается далее. В приемниках L1 такой режим позволял проводить съемку открытых пространств. С появление RTK режима – теперь практически не используется.
Основные моменты:
Расстояние база ровер – менее 20 км
Время стояния ровером на точке – 3мин
Применяется для топосъемки открытых площадок приемниками L1
Режим RTK (кинематика в реальном времени)
Основной современный режим съемки GPS оборудованием для проведения топографических съемок.
Надо сказать, что не смотря на наличие такого режима привязку временных реперов и других точных пунктов надо делать в режиме «статика».
Основная идея:
База стоит над точками с известными координатами и через канал связи передает некие «поправки» роверу. Ровер их принимает и выдает координаты своего местоположения с
высокой точностью.
Точность = примерно 10мм + 0,5мм * Дальность,км
Пример:
При удалении от базы на 20км получим точность ровера:
10мм + 0,5мм * 20км = 20мм
Это без учета всех остальных поправок. На практике получаем точность 5-50 мм., в зависимости от рельефа местности, может быть гораздо больше…
Каналы передачи данных
Существует насколько каналов по которым база может передавать поправки роверу:
Поправки передаются через мобильную связь. Для этого в базе и в ровере должны быть вставлены SIM-карточки мобильных операторов с услугой «CSD» (услуга факсимильной передачи данных ). На момент января 2018 г. для оператора МТС эта услуга стоит 1мин=2руб, кроме того теперь для МТС эта услуга называется «пакетная передача данных» и она выдается только юридическим лицам. Для работы канала нужно мобильное покрытие территории и денюжка на карточках.
Поправки передаются через мобильную сеть с выходом в интернет. Условия для работы как и для GSM канала, но нужны уже просто любые SIM-карты с доступом в интернет и сервер для поддержки и обработки данных.
В среднем база потребляет 1,5мБ в час трафика, т.е при ежедневной работе по 8 часов за 30 дней понадобиться 360мб., при работе по 6 часов за 20 дней — 180мб
NTRIP Работа от базовой станции (БС)
В этом методе в качестве базы используются «базовые станции» сторонних организаций, установленные обычно в городах и «вещающие» свои координаты в эфир. Услуги платные и для работы понадобятся данные доступа к БС. При таком методе для работы вам понадобится только один ровер с контроллером. Очень удобно. Приехали на место, достали GPS, подключились к базовой станции и можно снимать. Рекомендуемое удаление от БС – до 50км, хотя по факту нормально работали и на удалении 70-90км (точность падала до 2см). При этом базовые станции позволяют работать от них как в режиме RTK (NTRIP), так и в режиме «Статика» с последующей обработкой данных.
Радиомодем
Канал данных, при котором поправки передаются по радио. Бывают встроенные модемы, которые встроены в GPS (мощность до 2-6Вт) и обеспечивают связь на удалении до 1-2х километров от базы. Бывают также модемы внешние (мощностью около 20-35-60Вт), которые подключаются к GPS и обеспечат покрытие до 20-25км. Покрытие сильно зависит от типа местности, наличия строений, леса и т.д. Надо сказать, что например в Москве и Питере работать по радио на территории города запрещено. Все там работают от базовых станций через мобильную сеть. Также могут быть проблемы при работе на территории аэропортов и военных объектов. Предварительно уточняйте можно ли работать на объекте в радиорежиме. В малонаселенных районах – этот канал передачи поправок основной.
Понятие «Фиксированное решение»
При работе в режиме RTK возникает следующая цепочка передачи информации :

Момент, когда ровер успешно принимает поправки от базы и уверенно рассчитывает свои координаты – называется «Фиксированное решение» или в простонародье «Фикса».
Любой контроллер GPS этот момент всегда отображает.
Соответственно правило:
— Есть «фикса» — можно работать и снимать
— Нет «фиксы» — надо ее дождаться, снимать нельзя
Основные моменты когда фикса слетает:
- не работает канал передачи (закончились деньги на СИМ-карточке, далеко отошли от базы, базу спиздили:), нет покрытия, сигнал поправок не доходит из-за препятствий)
- Ровер сверху перекрывает какое-то препятствие (крыша строения, трубы, арки, переходы)
- Неверные настройки канал передачи между базой и ровером
В принципе это основные моменты о которых надо знать при работе с GPS-приемниками. Однако надо помнить, что самообразование – залог профессионализма ��
Сигналы глобальных навигационных систем

В наши дни в навигации доминируют глобальные навигационные спутниковые системы (ГНСС) второго поколения: GPS, ГЛОНАСС, Galileo и Beidou. Они развиваются и управляются разными странами, но очень похожи по своей структуре, техническим решениям и возможностям.
Каждая из систем содержит несколько десятков спутников, которые движутся по круговым орбитам на высоте около 20 000 км и содержат на своем борту высокостабильные часы. Спутники наблюдаются станциями наземного комплекса управления, что позволяет предсказывать положение спутников и уход их часов с точностью в метры и наносекунды.
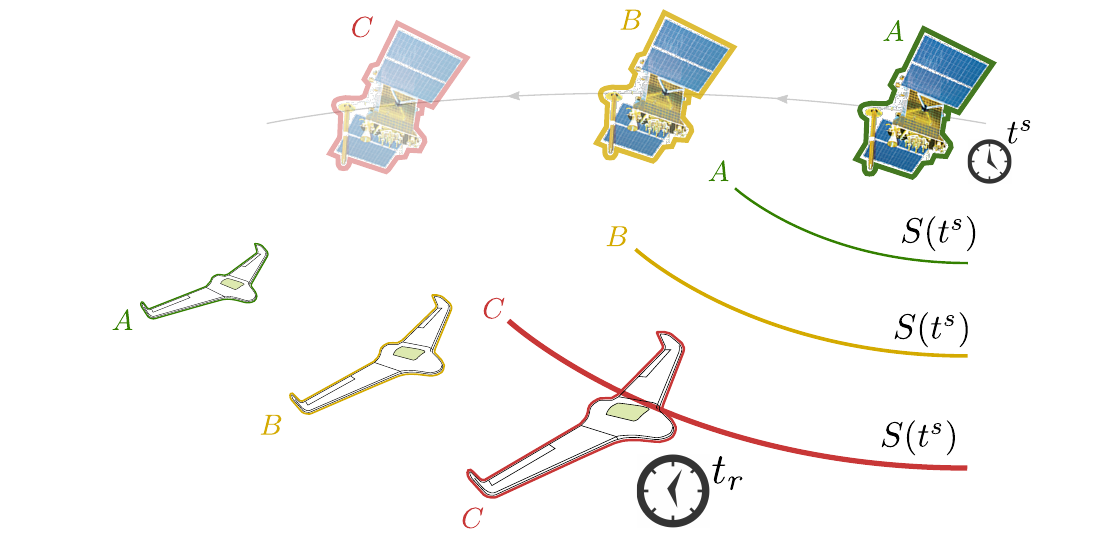
Фронт сигнала, соответствующий одному и тому же времени излучения, в моменты A, B и C
Каждый из спутников излучает навигационный радиосигнал, формируя его в собственной шкале времени:
Сигнал выступает оберткой, физическим носителем показаний часов спутника. Это способ обеспечить «видимость» этих часов за тысячи километров, несмотря на облака, листву и прочие препятствия.
Структура функции S(t) известна и описана в контрольных документах системы. Имея математическую модель сигнала, приемник определяет заложенное в сигнал время и сравнивает его с собственными часами. Разница сигнального времени и часов приемника связана с расстоянием до спутника, а расстояние до спутника — с местоположением приемника. Собрав наблюдения от нескольких спутников, приемник составляет несложную систему уравнений и определяет где он находится.
Навигационный сигнал принимается на фоне шумов, помех и других сигналов. Мощность этих мешающих воздействий в сотни и более раз превышает мощность самого навигационного сигнала. По этой причине обработка сигнала не сводится к взятию обратной функции. Вместо этого приемник создает локальную копию сигнала на основе его математической модели, а затем подстраивает параметры этой копии до максимального совпадения (корреляции).

Формирование группового навигационного сигнала на борту спутника
Алгоритмы обработки навигационных сигналов определяются математической моделью навигационного сигнала. И на этом шаге современные ГНСС преподносят нам сюрприз. Оказывается, что разные системы используют разные сигналы. Более того, каждый спутник не ограничивается одним типом сигнала, а излучает целый набор. Так на новых спутниках ГЛОНАСС можно выделить до 14 разных навигационных сигналов! А в совокупности по всем системам типов сигналов больше 50.

Распределение сигналов различных типов по нижнему L-диапазону частот
Если попытаться к радионавигации применить модель OSI, то разные системы и сигналы задают разные протоколы физического уровня. Информативный процесс отражается на физический по немного разным правилам. И если мы хотим построить мультисистемный навигационный приемник, мы должны добавить поддержку всех этих протоколов.
Но не спешите расчехлять ваши IDE. У разных сигналов слишком много общего, поэтому писать независимый код под каждый тип сигнала — плохая идея:
Поддерживать и тестировать множество реализаций однотипных функций тяжело и дорого, к тому же распухает объем прошивки.
При сигнальной обработке часть функций реализуется аппаратно (в ПЛИС или модулях СБИС), а значит мы займем кристалл множеством специализированных каналов, потеряем в гибкости настроек.
Что если попробовать другую крайность: обобщить разные сигналы до одной математической модели, а нюансы разных сигналов описывать параметрами этой модели? К такому подходу моя команда пришла после разработки нескольких навигационных приемников. Сейчас мы используем унифицированные каналы, инициализируя их нужными параметрами при старте слежения за тем или иным сигналом.

Функциональная схема навигационного приемника
Модель традиционных сигналов
Положение потребителя оценивается по задержкам сигналов, поэтому навигационные сигналы специально спроектированы так, чтобы упростить оценку этих задержек на фоне шумов и мешающих факторов.
Согласно формуле Вудворда, чем большую полосу занимает сигнал, и чем больше его спектр сосредоточен на краях выделенного диапазона, тем меньше шумовая ошибка оценки задержки его огибающей. Спутник передает навигационные данные (информацию о своем положении и т.п.) с низкой скоростью, что не приводит к существенному расширению спектра сигнала. Поэтому для увеличения точности оценки задержки сигнала его дополнительно модулируют спектрорасширяющей последовательностью.
Пожалуй самые популярные сигналы, которые можно встретить в каждом смартфоне, — это сигналы GPS L1C/A и ГЛОНАСС L1OF. В этих сигналах в качестве спектрорасширяющей последовательности используются дальномерные коды с периодом в 1 мс и длиной 1023 и 511 символов соответственно. Эти последовательности являются псевдослучайными, формируются с помощью линейных генераторов на сдвиговых регистрах. Модель таких традиционных сигналов, как C/A и OF, проста:
A = A(t) — амплитуда сигнала, пропорциональная корню из его мощности,
C = C(t) — модуляция дальномерным кодом, принимает значения +1 и -1, смена значений происходит часто (2 мкс или менее),
D = D(t) — модуляция символами навигационного сообщения, смена значений происходит редко (2 мс или более), а сами значения заранее не известны приемнику,
— несущая частота, например, 1575.42 МГц для GPS L1C/A, — начальная фаза.
Обобщаем на новые сигналы
После нескольких десятков лет эксплуатации GPS и ГЛОНАСС с традиционными сигналами встал вопрос о модернизации систем, включая добавление новых сигналов. Задача разработки сигналов возникла и в Galileo с Beidou, создаваемых с нуля. Разработчики стали упражняться в попытках угодить всем потребителям одновременно, героически борясь с конфликтующими требованиями:
высокая потенциальная точность и низкая ошибка многолучевости;
простота приемной аппаратуры и низкое энергопотребление;
минимизация влияния от/на другие радиосистемы;
постоянство огибающей (высокий КПД усилителя на спутнике) и уплотнение со старыми сигналами;
использование ранее распределенных под спутниковую навигацию частот;
чувствительность и помехоустойчивость при большей скорости передачи данных.
Схемы модуляции усложнились. Например, в GPS L2C применили посимвольное уплотнение двух сигнальных компонент, когда они передаются по-очереди: символ от одного, символ от другого. Эта же схема используется в сигналах ГЛОНАСС с кодовым разделением.
В некоторых сигналах применили оверлейные (они же вторичные) коды. С их помощью улучшаются корреляционные свойства сигналов, один сигнал меньше мешает приему другого.
Отдельная хитрость — использование цифровой поднесущей, т.е. умножение сигнала на меандр. Это приводит к расщеплению спектра сигнала, на нем появляются два лепестка. Если использовать новый сигнал на одной несущей со старым, это разнесет их по спектру, и они меньше будут влиять друг на друга. В зависимости от особенностей реализации этот прием называют BOC (binary offset carrier), AltBOC, TMBOC, CBOC, QMBOC и т.д.

Сигнал ГНСС с модуляцией дальномерным кодом, цифровой поднесущей, оверлейным кодом и навигационным сообщением
Если всё объединить, получаем обобщенную модель навигационного сигнала:
где в дополнение к введенным ранее функциям
B = B(t) — модуляция цифровой поднесущей, принимает значения +1 и -1, смена значений происходит часто (половина мкс или менее),
M = M(t) — П-функция размещения во временном слоте, принимает значения +1 и 0 внутри и вне временного слота соответственно, смена значений происходит часто (половина мкс или менее),
O = O(t) — модуляция оверлейным кодом, принимает значения +1 и -1, смена значений происходит редко (1 мс или более).
Модели сигналов более простой структуры могут быть получены из общей модели путем исключения лишних множителей или приемом их равными единице.
Сигналы системы GPS
Система GPS сменила уже несколько поколений спутников, сейчас продолжают функционировать аппараты от Block IIA до Block III.

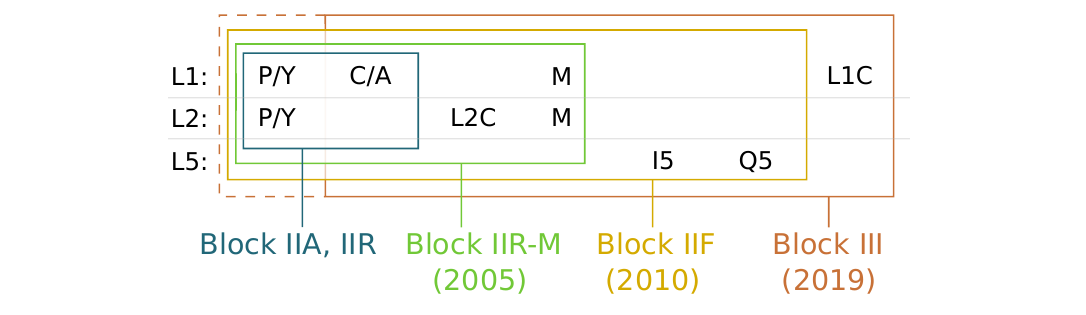 Связь излучаемых сигналов с типом навигационного спутника GPS
В процессе модернизаций были добавлены гражданские сигналы L2C на второй несущей частоте, военные криптозащищенные M сигналы. С Block IIF начали вводиться сигналы L5 на третьей несущей частоте с полосой 20 МГц, а Block III подарил нам сигналы L1C. Последние со временем могут заменить C/A в наших смартфонах и сделать доступной для гражданских пользователей функцию цифровой подписи для защиты от спуфинговых атак.
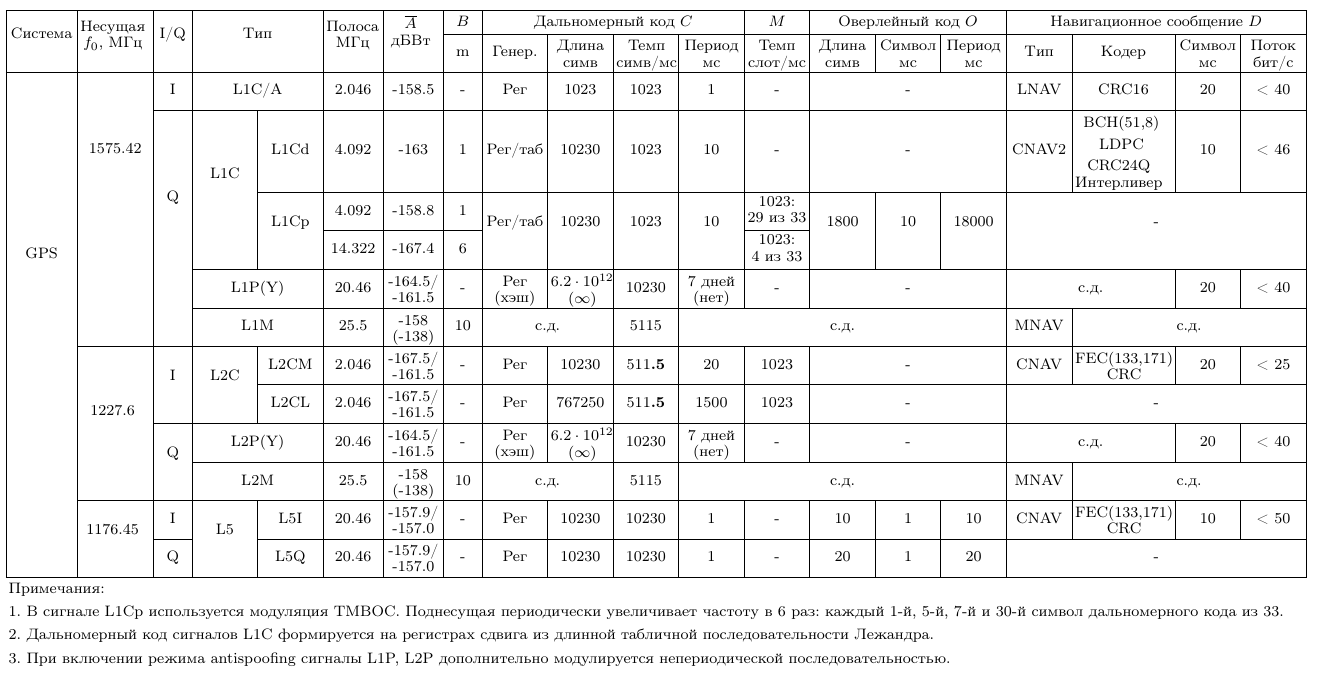
Параметры обобщенной модели для сигналов GPS собраны в таблице (кликните для увеличения):
Сигналы системы ГЛОНАСС
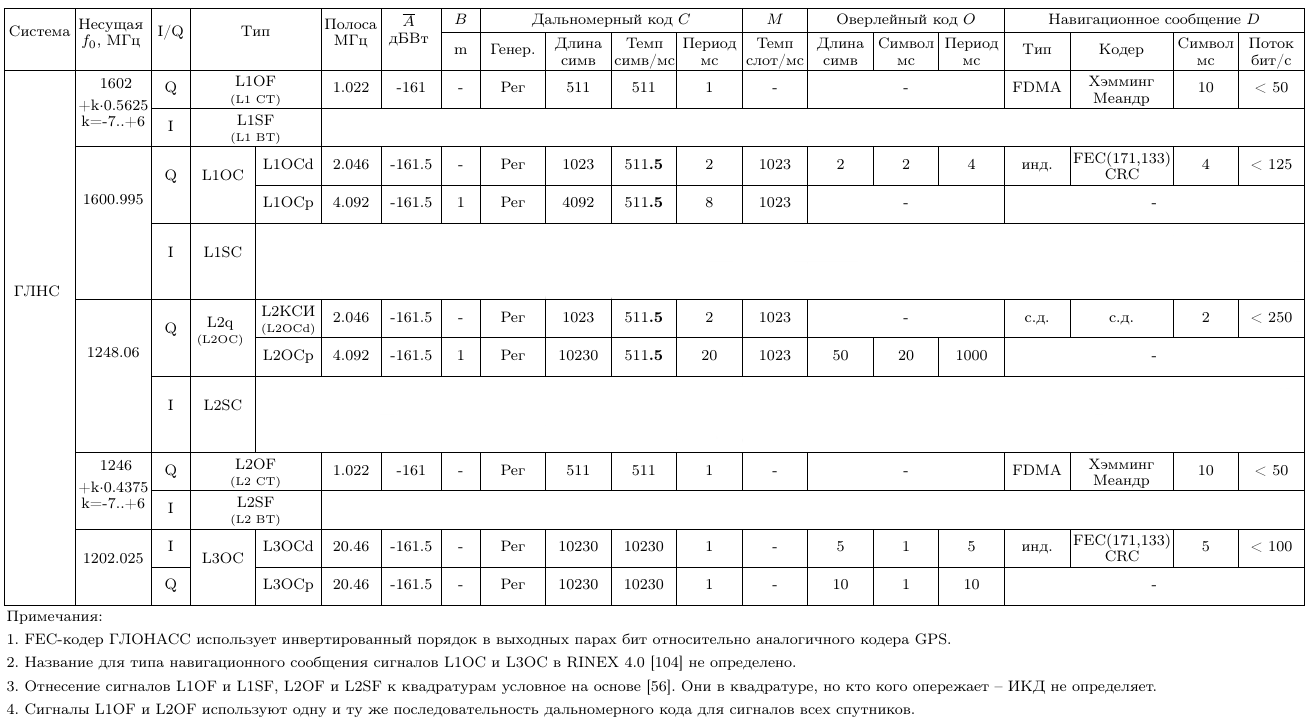
Количество модификаций спутников ГЛОНАСС меньше, чем в GPS. Но по разнообразию заявленных сигналов они не отстают. Основными сигналами остаются традиционные сигналы с частотным разделением, но с выводом новых спутников ГЛОНАСС-К2 мы увидим и новые сигналы с кодовым разделением. А там и BOC модуляция, и временное уплотнение, и прочие изыски.

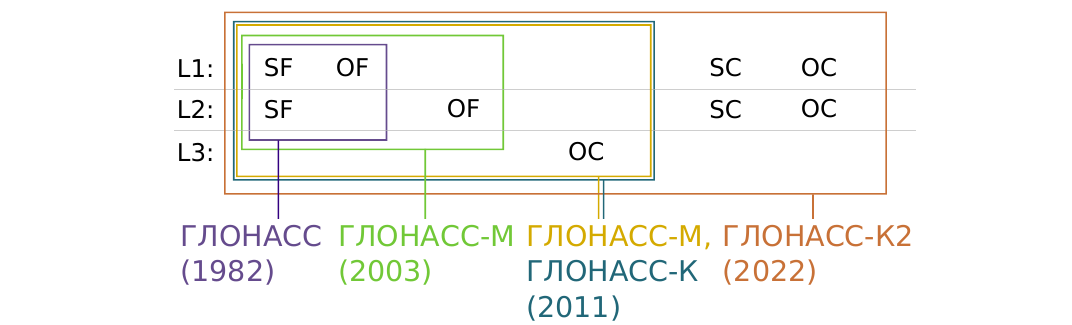
Параметры обобщенной модели для сигналов ГЛОНАСС собраны в таблице (кликните для увеличения):
Сигналы системы Galileo
Галилео изящно вписался в частотный план навигационных систем. Его сигнал E1 по назначению и параметрам близок к L1C GPS и B1C BDS. В тестовом режиме он уже сейчас включает цифровую подпись для защиты от спуфинга. Сигнал E5 использует модуляцию AltBOC и образует самый широкополосный совокупный сигнал из всех существующих, целых 50 МГц. При разработке системы сигнал E6 предполагался коммерческим, по отдельной подписке. Но несколько лет назад его дальномерные коды были открыты, а на днях опубликована и спецификация сообщения C/NAV.


Параметры обобщенной модели для сигналов Galileo собраны в таблице (кликните для увеличения):

Сигналы системы Beidou
Темпы обновления и развития системы Beidou поражают. Сейчас система находится в третьей фазе, за прошлые 2-3 года спутниковая группировка почти полностью обновлена. Сигналы третьей фазы напоминают сигналы Galileo и хорошо дополняют американскую и европейскую системы.


Параметры обобщенной модели для сигналов Beidou собраны в таблице (кликните для увеличения):

Заключение
При всем разнообразии навигационные сигналы современных ГНСС могут быть приведены к общему описанию, что позволяет унифицировать программные и аппаратные блоки, их обрабатывающие. Эта унификация упрощает разработку и тестирование приемника, подсказывает как выстраивать архитектуру программного обеспечения и какие интерфейсы использовать. Упрощаются аналитические расчеты, их достаточно провести для обобщенной модели, а затем редуцировать до требуемого сигнала.
Приведенное в статье описание является высокоуровневым и не затрагивает реализацию блоков обработки таких сигналов. Кроме того, за бортом остался канальный уровень передачи данных (data link layer) с вопросами синхронизации, декодирования и хранения сообщений. Он тоже требует обобщения, но об этом как-нибудь в другой раз.
GNSS: все, что нужно знать

Прежде чем мы посмотрим на историю глобальной навигационной спутниковой системы (англ. Global Navigation Satellite System, GNSS, ГНСС; далее как GNSS) или кинематики в реальном времени (RTK или Real Time Kinematic), мы должны рассмотреть исходную технологию, которая положила начало всему этому, известную как спутниковая навигация, ставшая в последствии одной из самых используемых и важных технологий во всем мире.
Спутниковая навигационная система (A.K.A. satnav) — это технология, которая используется для определения местоположения автономных тел, находящихся на поверхности Земли. Для выполнения этой задачи технология спутниковой навигации использует несколько спутников (размещенных в космическом пространстве) для передачи сигнала через канал передатчика и приёмника. Эти сигналы могут использоваться для маркировки местоположения, отслеживания местоположения и многих других целей.
Это базовый обзор системы спутниковой навигации в том виде, в каком мы её знаем, но сегодня мы делаем еще один шаг вперед, чтобы обсудить усовершенствованную систему спутниковой навигации, известную как GNSS. Любая спутниковая навигационная система с возможностью глобального охвата называется глобальной навигационной спутниковой системой или GNSS. Но это ещё не всё. У GNSS есть секретное оружие …
Одна из технологий, на которую часто полагается GNSS, — это кинематика в реальном времени или RTK. Кинематика в реальном времени — это метод глобального спутникового позиционирования, который помогает GNSS повысить достоверность и точность целевых данных. Что касается позиционирования, определения местоположения и максимальной точности, сочетание GNSS с RTK повышает уровень точности, не похожий ни на что другое. RTK усиливает фазовый сигнал, которым обмениваются передатчик и приёмник, обеспечивая, тем самым, точность сантиметрового уровня и корректировку сигнала в реальном времени.

Что такое GNSS или глобальная навигационная спутниковая система?
Глобальные навигационные спутниковые системы были первоначально разработаны ВВС США, тогда технология называлась Global Positioning System или GPS, и её можно было использовать только в вооруженных силах США. Со временем технология GPS стала доступна каждому на этой планете. Теперь, когда каждый смартфон оснащённый GPS находится в лёгком доступе для всех, правительства нескольких стран решили вывести эту технологию на более продвинутый, точный и долгосрочный уровень. Таким образом, появление глобальных навигационных спутниковых систем или GNSS стало официальным явлением для потребителей частного сектора.
В настоящее время, помимо США, ГЛОНАСС России и Галилео Европейского Союза являются двумя основными действующими GNSS, работающими на поверхности нашей планеты. С появлением технологии GNSS начали работать многие вспомогательные технологии, известные как региональные навигационные системы (Regional Navigation Systems). Концепция технологии такая же, как и у GNSS, но охватывает меньше географических областей.

Как работает глобальная навигационная спутниковая система или GNSS?
Спутники GNSS имеют две несущие волны, зафиксированные в диапазоне L, а именно L1 (1575.42 МГц) и L2 (1227.60 МГц). Основное назначение этих двух диапазонов волн — передавать сигналы с подключенного спутника на поверхность земли. Согласно Techopedia, использование технологии L-диапазона может снизить накладные расходы, обеспечивая при этом надёжное соединение, которое менее подвержено прерываниям. Внедрение L-диапазонов при правильном расположении антенн даёт ряд преимуществ для сельскохозяйственных дронов, морских технологий, удаленного мониторинга и многого другого.
С другой стороны, приёмники GNSS, размещённые на поверхности земли, состоят из антенны и блока обработки. Назначение антенны — принимать кодированные сигналы от подключенных спутников, а задача блока обработки — декодировать сигналы в значимую информацию.

Примечание: для определения положения одного приёмника, GNSS должна собирать данные как минимум с трёх отдельных спутников.
Каждый спутник GNSS вращается вокруг Земли с интервалом 11 часов 58 минут и 2 секунды. Информация о времени, передаваемая спутником, передаётся с помощью кодов, с тем чтобы приёмник мог определить временной интервал, в течение которого передавался код.
Сигналы, передаваемые со спутника, содержат кодированные данные, которые помогают приёмникам точно определять его местоположение, а сам приёмник позиционирует себя точно в соответствии с положением спутника.
IC приёмник вычисляет разницу во времени между временем вещания и временем приёма кодированного сигнала. Как только приёмник позиционируется точно относительно спутника, блок обработки переводит местоположение приёмника с точки зрения широты, долготы и высоты. Вот так на основе этой простой концепции, каждая GNSS работает на поверхности этой планеты.

Применение глобальных навигационных спутниковых услуг
Появление технологии GNSS привело к изменению концепции отслеживания местоположения с высокой степенью точности и широким диапазоном охвата. Существует несколько основных вариантов применения GNSS, которые помогли миру увидеть лучшее будущее.
GNSS для навигации
Среди всех других технологий концепция GNSS оказала большое влияние на навигационные технологии. В последнее время GNSS была включена в автомобильную промышленность, теперь почти каждая автомобильная компания интегрирует технологию GNSS в свои модели автомобилей. Интеграция технологии GNSS помогает водителю легко перемещаться по неизвестным маршрутам, чтобы исследовать дороги мира.

Применение GNSS в навигационной системе не ограничивается только автомобилями, так как теперь эта технология широко используется и в самолётах. Предварительное картирование местности и обновление местности в режиме реального времени по GNSS позволяют пилотам избегать столкновений в воздушном сообщении. Более того, GNSS, используемая в кабинах самолётов, также использует такие технологии, как WAAS или GBAS (LAAS), для повышения точности курса.
Что такое WAAS?
По данным Федерального управления гражданской авиации, в отличие от традиционных наземных навигационных средств, система расширения зоны действия (Wide Area Augmentation System или сокр. WAAS) предоставляет навигационные услуги по всей Национальной системе воздушного пространства (National Airspace System или сокр. NAS). WAAS предоставляет дополнительную информацию приёмникам GPS /WAAS для повышения точности и целостности оценок текущего местоположения.

Что такое GBAS или LAAS?
Исторически сложилось так, что Федеральное управление гражданской авиации (Federal Aviation Administration или сокр. FAA) когда-то упоминало то, что мы теперь называем GBAS, LAAS. Согласно веб-сайту Федерального управления гражданской авиации, наземная система дополнения (Ground-Based Augmentation System или сокр. GBAS) — это система, которая обеспечивает дифференциальные поправки и мониторинг целостности глобальных навигационных спутниковых систем (GNSS).

Помимо широкого спектра применения GNSS в автомобилях и самолётах, GNSS также используется для навигации катеров/яхт и кораблей на поверхности воды.
Примечание: на судах также используется функциональный блок GNSS получивший название «Man Overboard/Человек за бортом» или сокр. MOB. Данная функция позволяет экипажу корабля точно отметить местонахождение человека, упавшего за борт.
GNSS для съёмки и геологического картирования
Геодезическая съёмка и геологическое картирование — ещё одно важное применение GNSS. Большинство приёмников GNSS используют данные сигнала, генерируемые на частоте волны L1, для выполнения геологического картирования. Он оснащён точным кварцевым генератором, который помогает волне уменьшить ошибки часов при картировании. Исследователи могут также проводить высокоточные измерения путем расчёта соответствующего смещения между датчиками GNSS.

Например, если активно деформирующаяся область (скажем вулкан) окружена несколькими приёмными станциями, то GNSS может пригодиться для обнаружения любого вида деформации или движения земли.
Применение GNSS в других отраслях
Помимо вышеуказанных вариантов применения GNSS, к числу важных также можно отнести:
- Мобильная спутниковая связь
- Экстренные и точные услуги на основе местоположения
- Улучшение прогноза погоды
- Фотографическое геокодирование
- Маркетинг и многое другое

Датчики инерциальных измерительных устройств или системы INS
Инерциальный измерительный блок (Inertial Measurement Unit или инерционный датчик; сокр. IMU) играет жизненно важную роль в глобальных навигационных спутниковых системах. Как уже говорилось выше, система GNSS собирает сигналы данных по крайней мере от трёх из находящихся на орбите спутников, где каждый сигнал, принимаемый приёмниками, является невероятно точен.
Однако, если сигналу препятствуют какие-либо препятствия, такие как деревья, валуны или здания, сигнал больше не может обеспечивать точное позиционирование. Инерциальный измерительный блок — это своего рода инерционный датчик, который вычисляет вращение и ускорение движущегося тела для определения его положения в пространстве.

Немного углубимся в детали
IMU состоит из 6 дополнительных датчиков, расположенных по трём другим ортогональным осям, где каждая из которых также состоит из акселерометра и гироскопа. Задача акселерометра — измерять линейное ускорение движущегося тела, в то время как гироскоп измеряет ускорение вращения. Таким образом, вычисляя значения этих двух сенсоров, система может легко определить точное местоположение движущегося тела.
В тандеме GNSS и IMU предоставляют конечным пользователям более мощные и точные навигационные решения.
Подытожим
Благодаря последним технологическим достижениям, многие концепции и технологии существенно изменили игровое поле для робототехники, спутниковой связи и навигации в том виде, в каком мы их знаем. Глобальная навигационная спутниковая система является ключевым игроком среди инновационных технологий, которые улучшили повседневную жизнь, какой мы знаем её сегодня. Более того, RTK обеспечивает GNSS сантиметровым уровнем точности с возможностью корректировки сигнала в режиме реального времени. Совместное использование GNSS и RTK обеспечивает максимальную точность и высочайшее качество отслеживания, которое вам необходимо. В конце концов, GNSS и RTK составляют самую мощную комбинацию на рынке сегодня.
В этом обзоре мы разобрали все возможные области, касающиеся GNSS, и подробно обсудили её концепции, принципы работы и применение. Надеемся, что представленный материал в полной мере проинформировал вас о технологии GNSS, просветил и вдохновил к достижению поставленных целей. Благодарим за внимание.